Марсоходы NASA научились думать на ходу
 Григорьев Арсений Андреевич
От первых коротких рывков Sojourner до режима, который в NASA называют thinking while driving, марсоходы прошли путь от простого объезда препятствий до автономного планирования движения. История эта хорошо показывает, как на Марсе постепенно смещался баланс между командами с Земли и бортовыми вычислениями.
Sojourner: движение с постоянными остановками
В 1997 году Sojourner ехал к цели короткими отрезками: проезжал примерно один оборот колеса, останавливался и проверял дорогу перед собой. Для этого он светил пятью лазерами и смотрел двумя камерами, не сместились ли полосы света на камне или в яме.
Маршрут по-прежнему задавали с Земли. Бортовой компьютер марсохода был слишком слабым для более сложной навигации: восьмибитный процессор на 2 МГц мог лишь обходить булыжник прямо под колесами.
От карт к выбору траектории
Следующие роверы уже научились работать с объемной картой местности. Spirit и Opportunity строили трехмерную карту и выбирали дугу из примерно полусотни вариантов, чтобы продолжать движение без остановки после каждого короткого рывка.
Curiosity сделал еще один шаг вперед: ему требовалась почти минута на обработку снимков, прежде чем он мог продолжить путь. Это был уже не ручной объезд препятствий, а полноценная бортовая навигация.
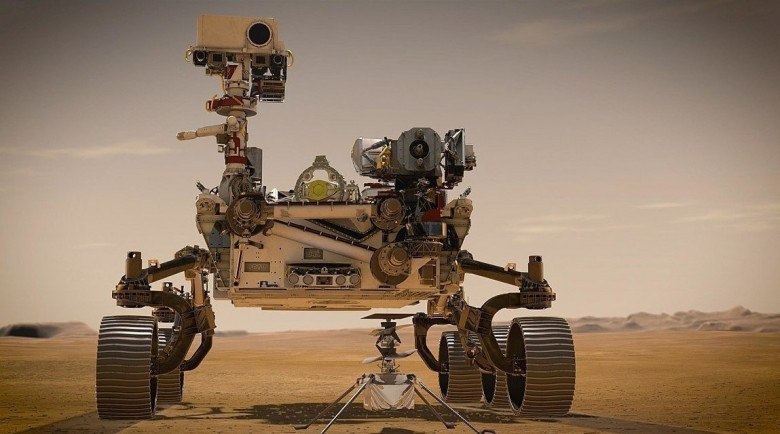
Perseverance и автономия на ходу
Perseverance едет и одновременно рассчитывает, куда свернуть дальше. В NASA для этого режима используют формулировку thinking while driving.
- •к концу 2025 года ровер прошел сам больше 90% пути
- •в декабре маршрут ему впервые размечал генеративный ИИ
За 24 года марсоходы дошли от остановки после каждого оборота колеса до движения с непрерывным вычислением траектории.